

制造基础
四十年高端装备制造经验,为机器人系统工程提供长期积累。
机器人应用需要结合工件、节拍、空间与安全要求进行评估。以下为基于当前产品能力构建的演示场景。
 依托力劲集团
四十年高端装备制造积淀,LaborX 从真实产线出发,让具身智能接受工业现场检验。
四十年高端装备制造经验,为机器人系统工程提供长期积累。
十二座全球智能工厂与自有产线,构成持续验证机器人能力的真实场景。
集团供应链与核心结构件自产能力,支撑研发、迭代与规模化交付。
六千余家工业客户资源,让产品定义更贴近制造业的工艺与节拍。
 工业制造
结合双臂操作、精密定位与力控末端,支持插装、抓取与上下料等复合流程。
 工业制造
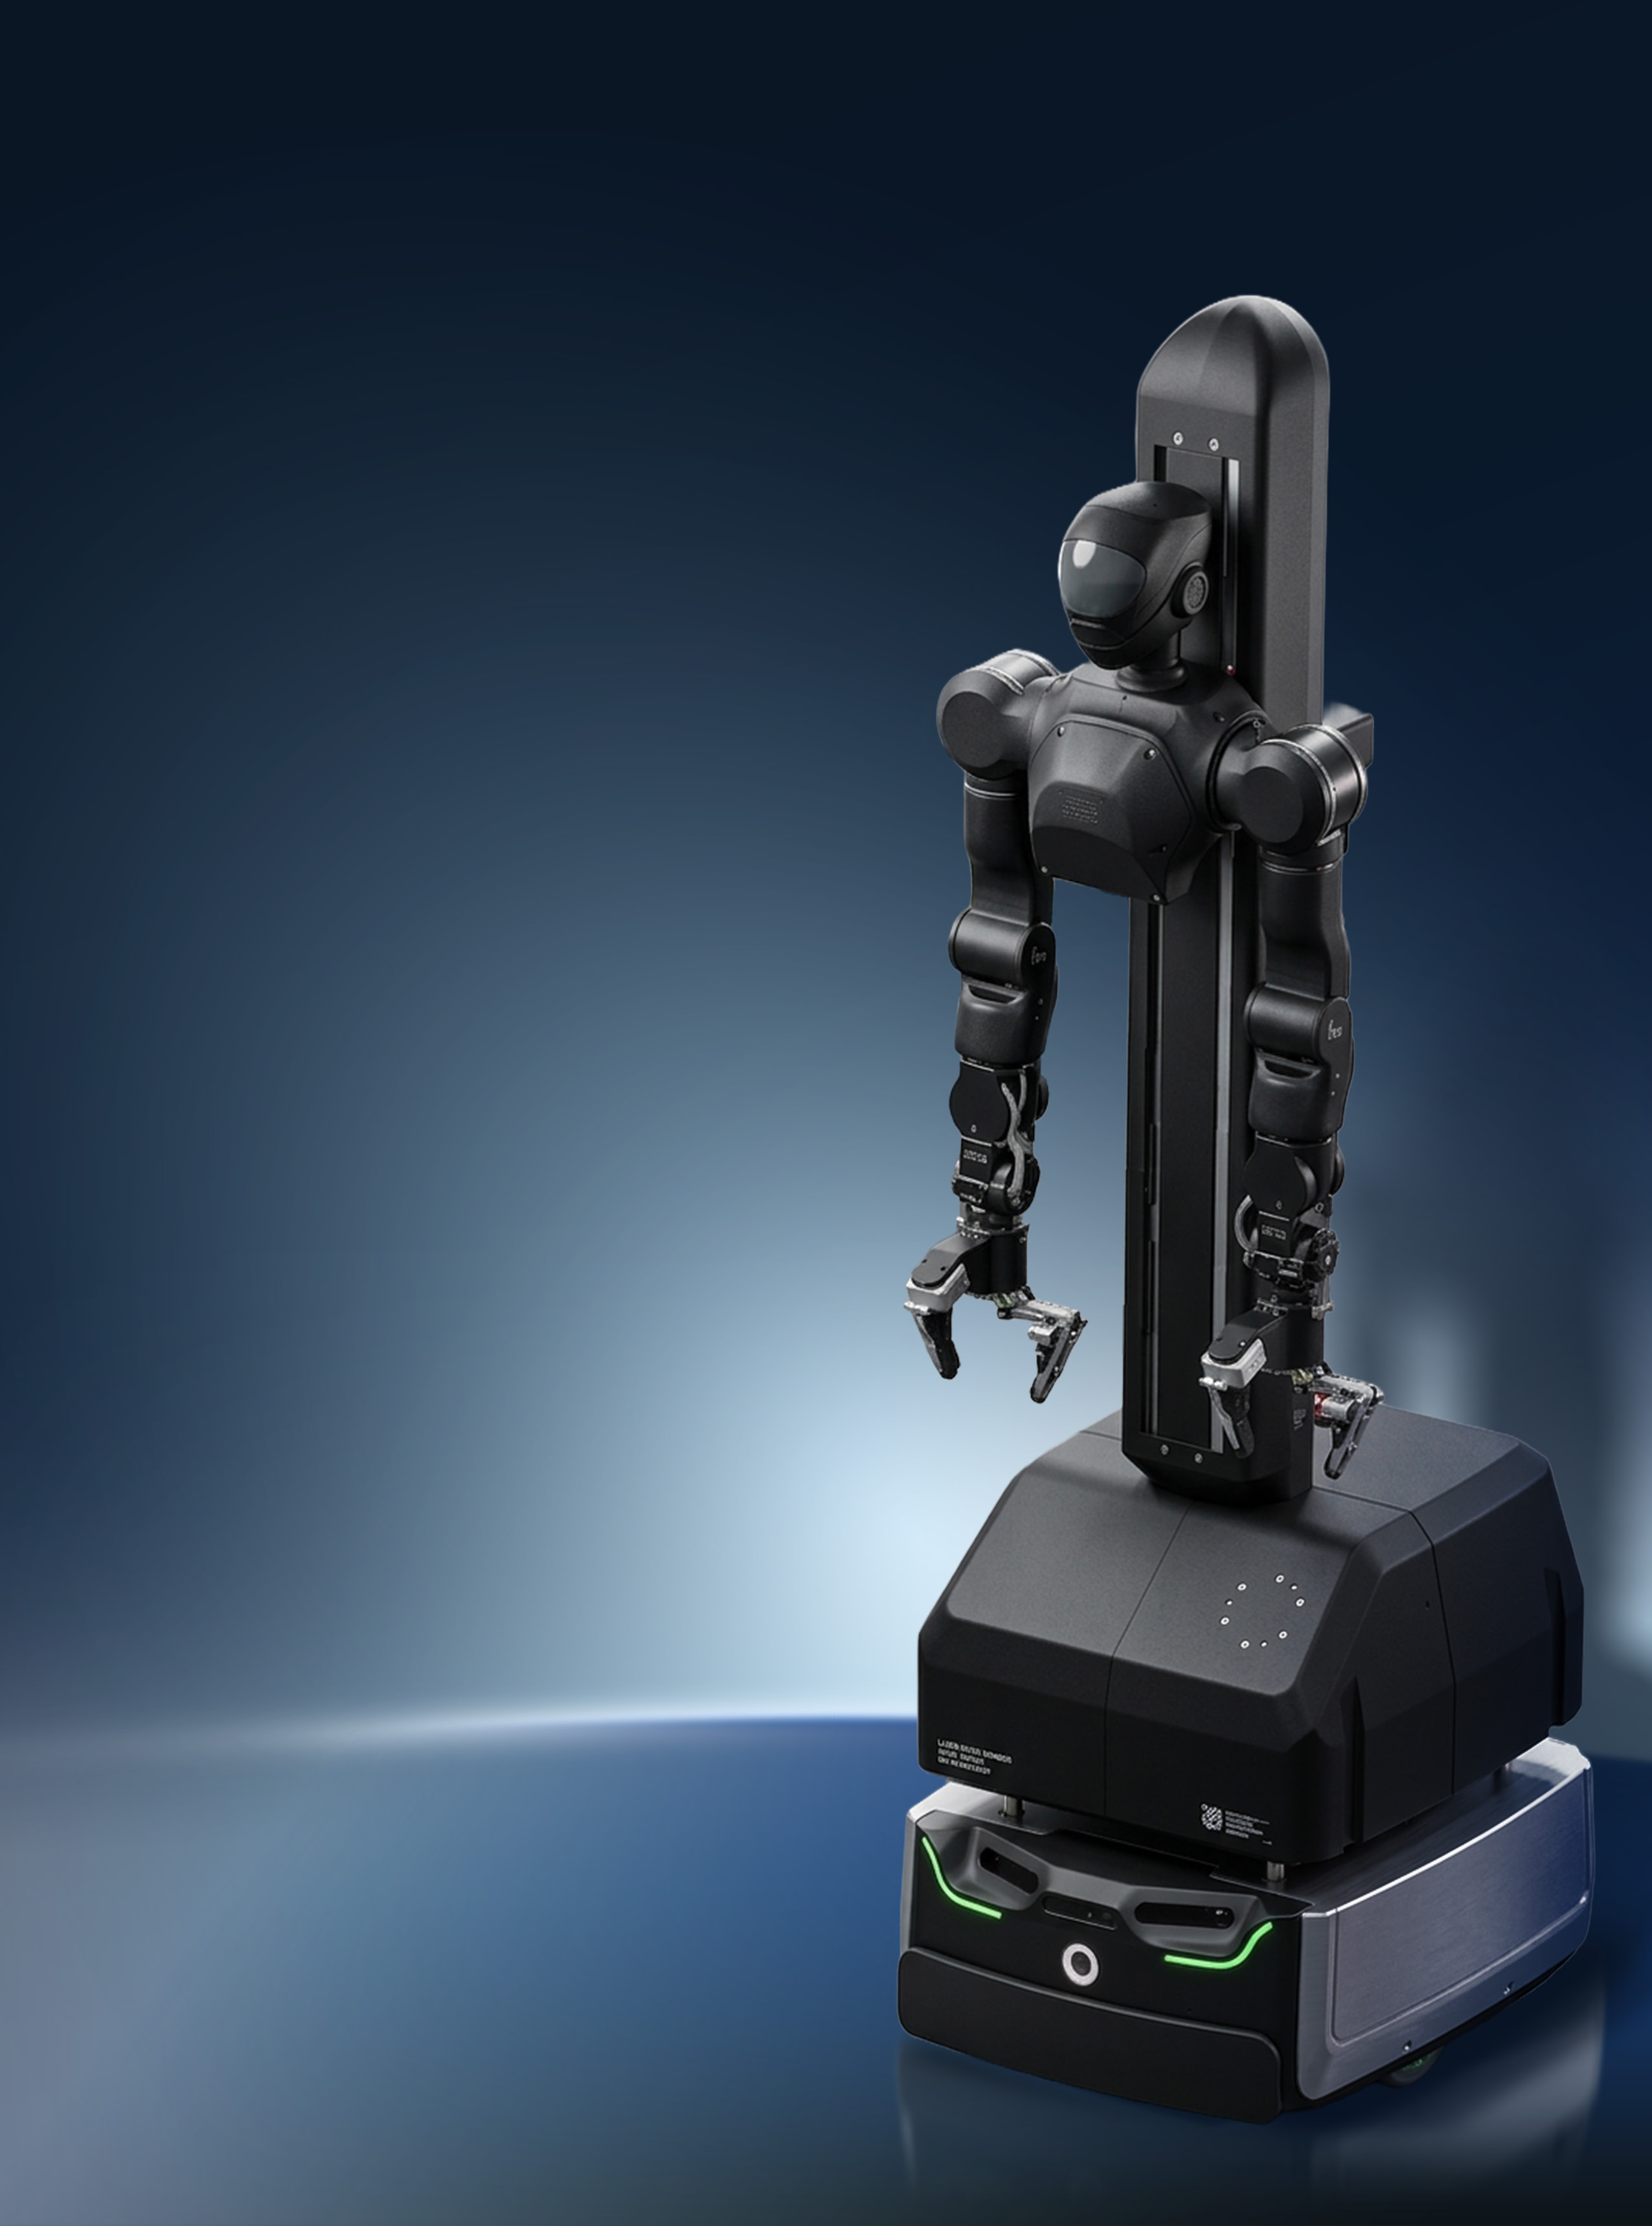
移动到目标工位后完成零件抓取、搬运与协同装配,适配柔性生产节拍。
物流仓储通过自主移动、环境感知和双臂操作完成多工位物流任务。
 科研教育
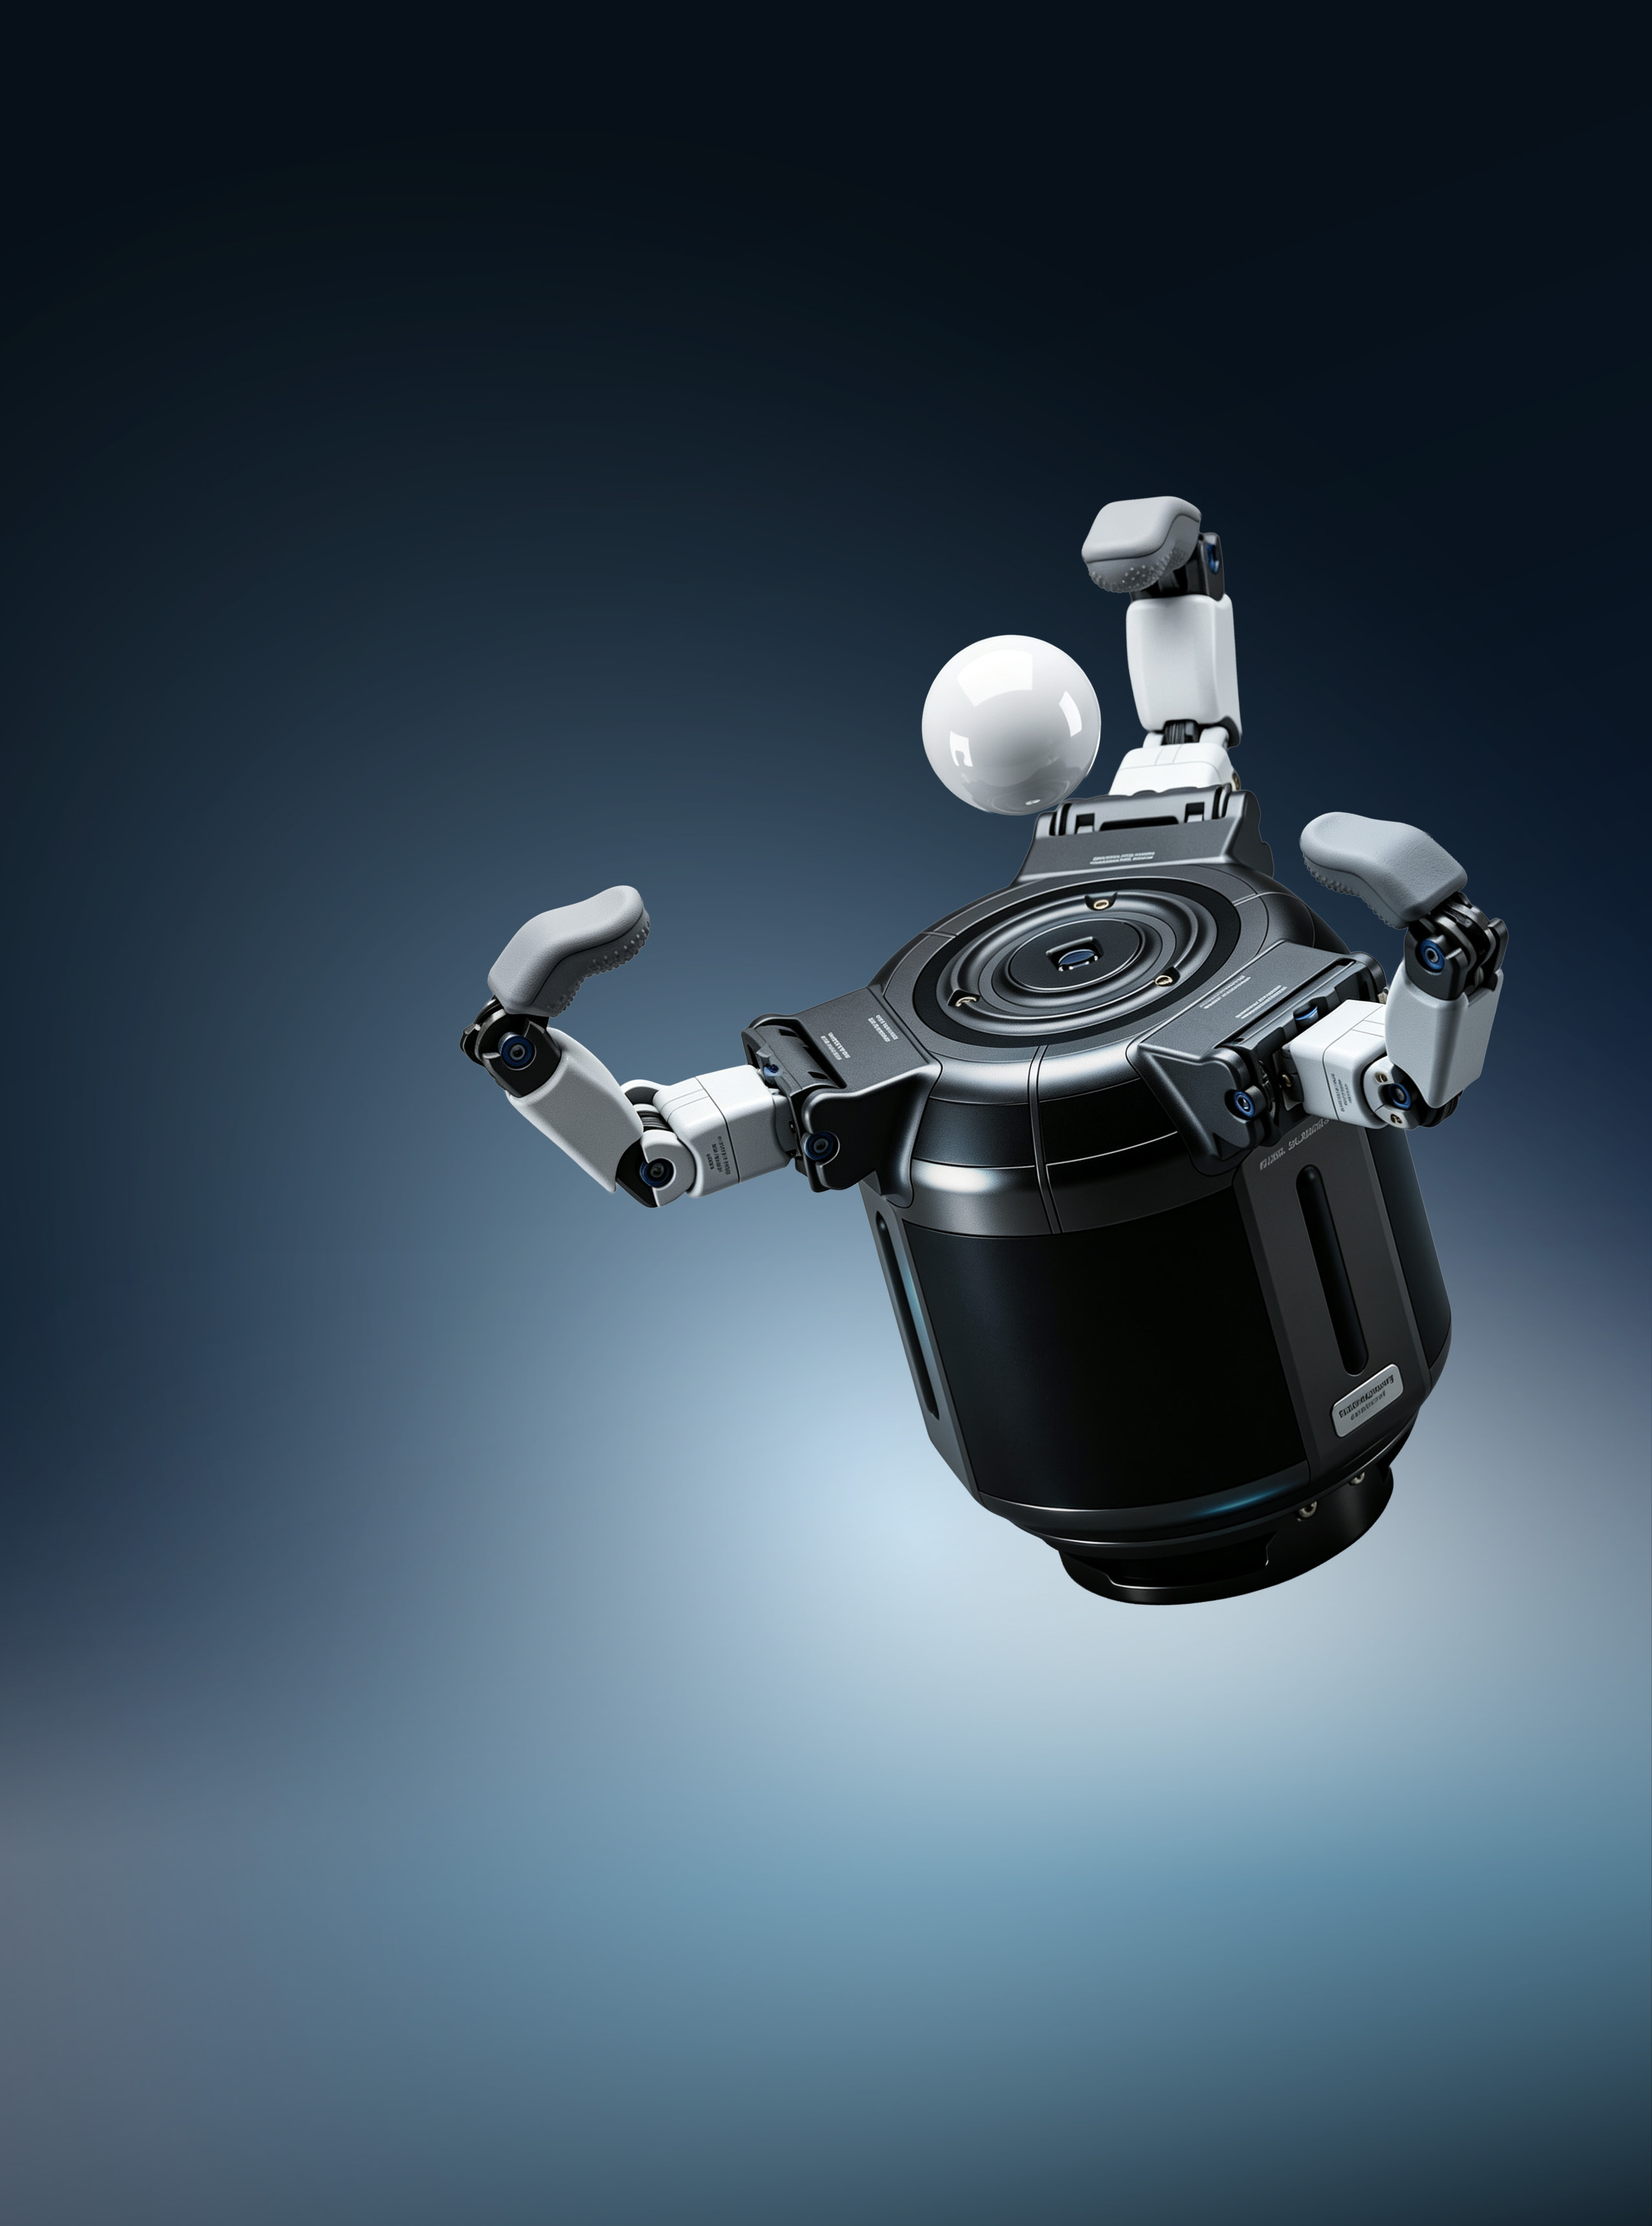
利用 ROS 2、仿真环境与开放接口开展算法验证、技能学习和具身智能研究。
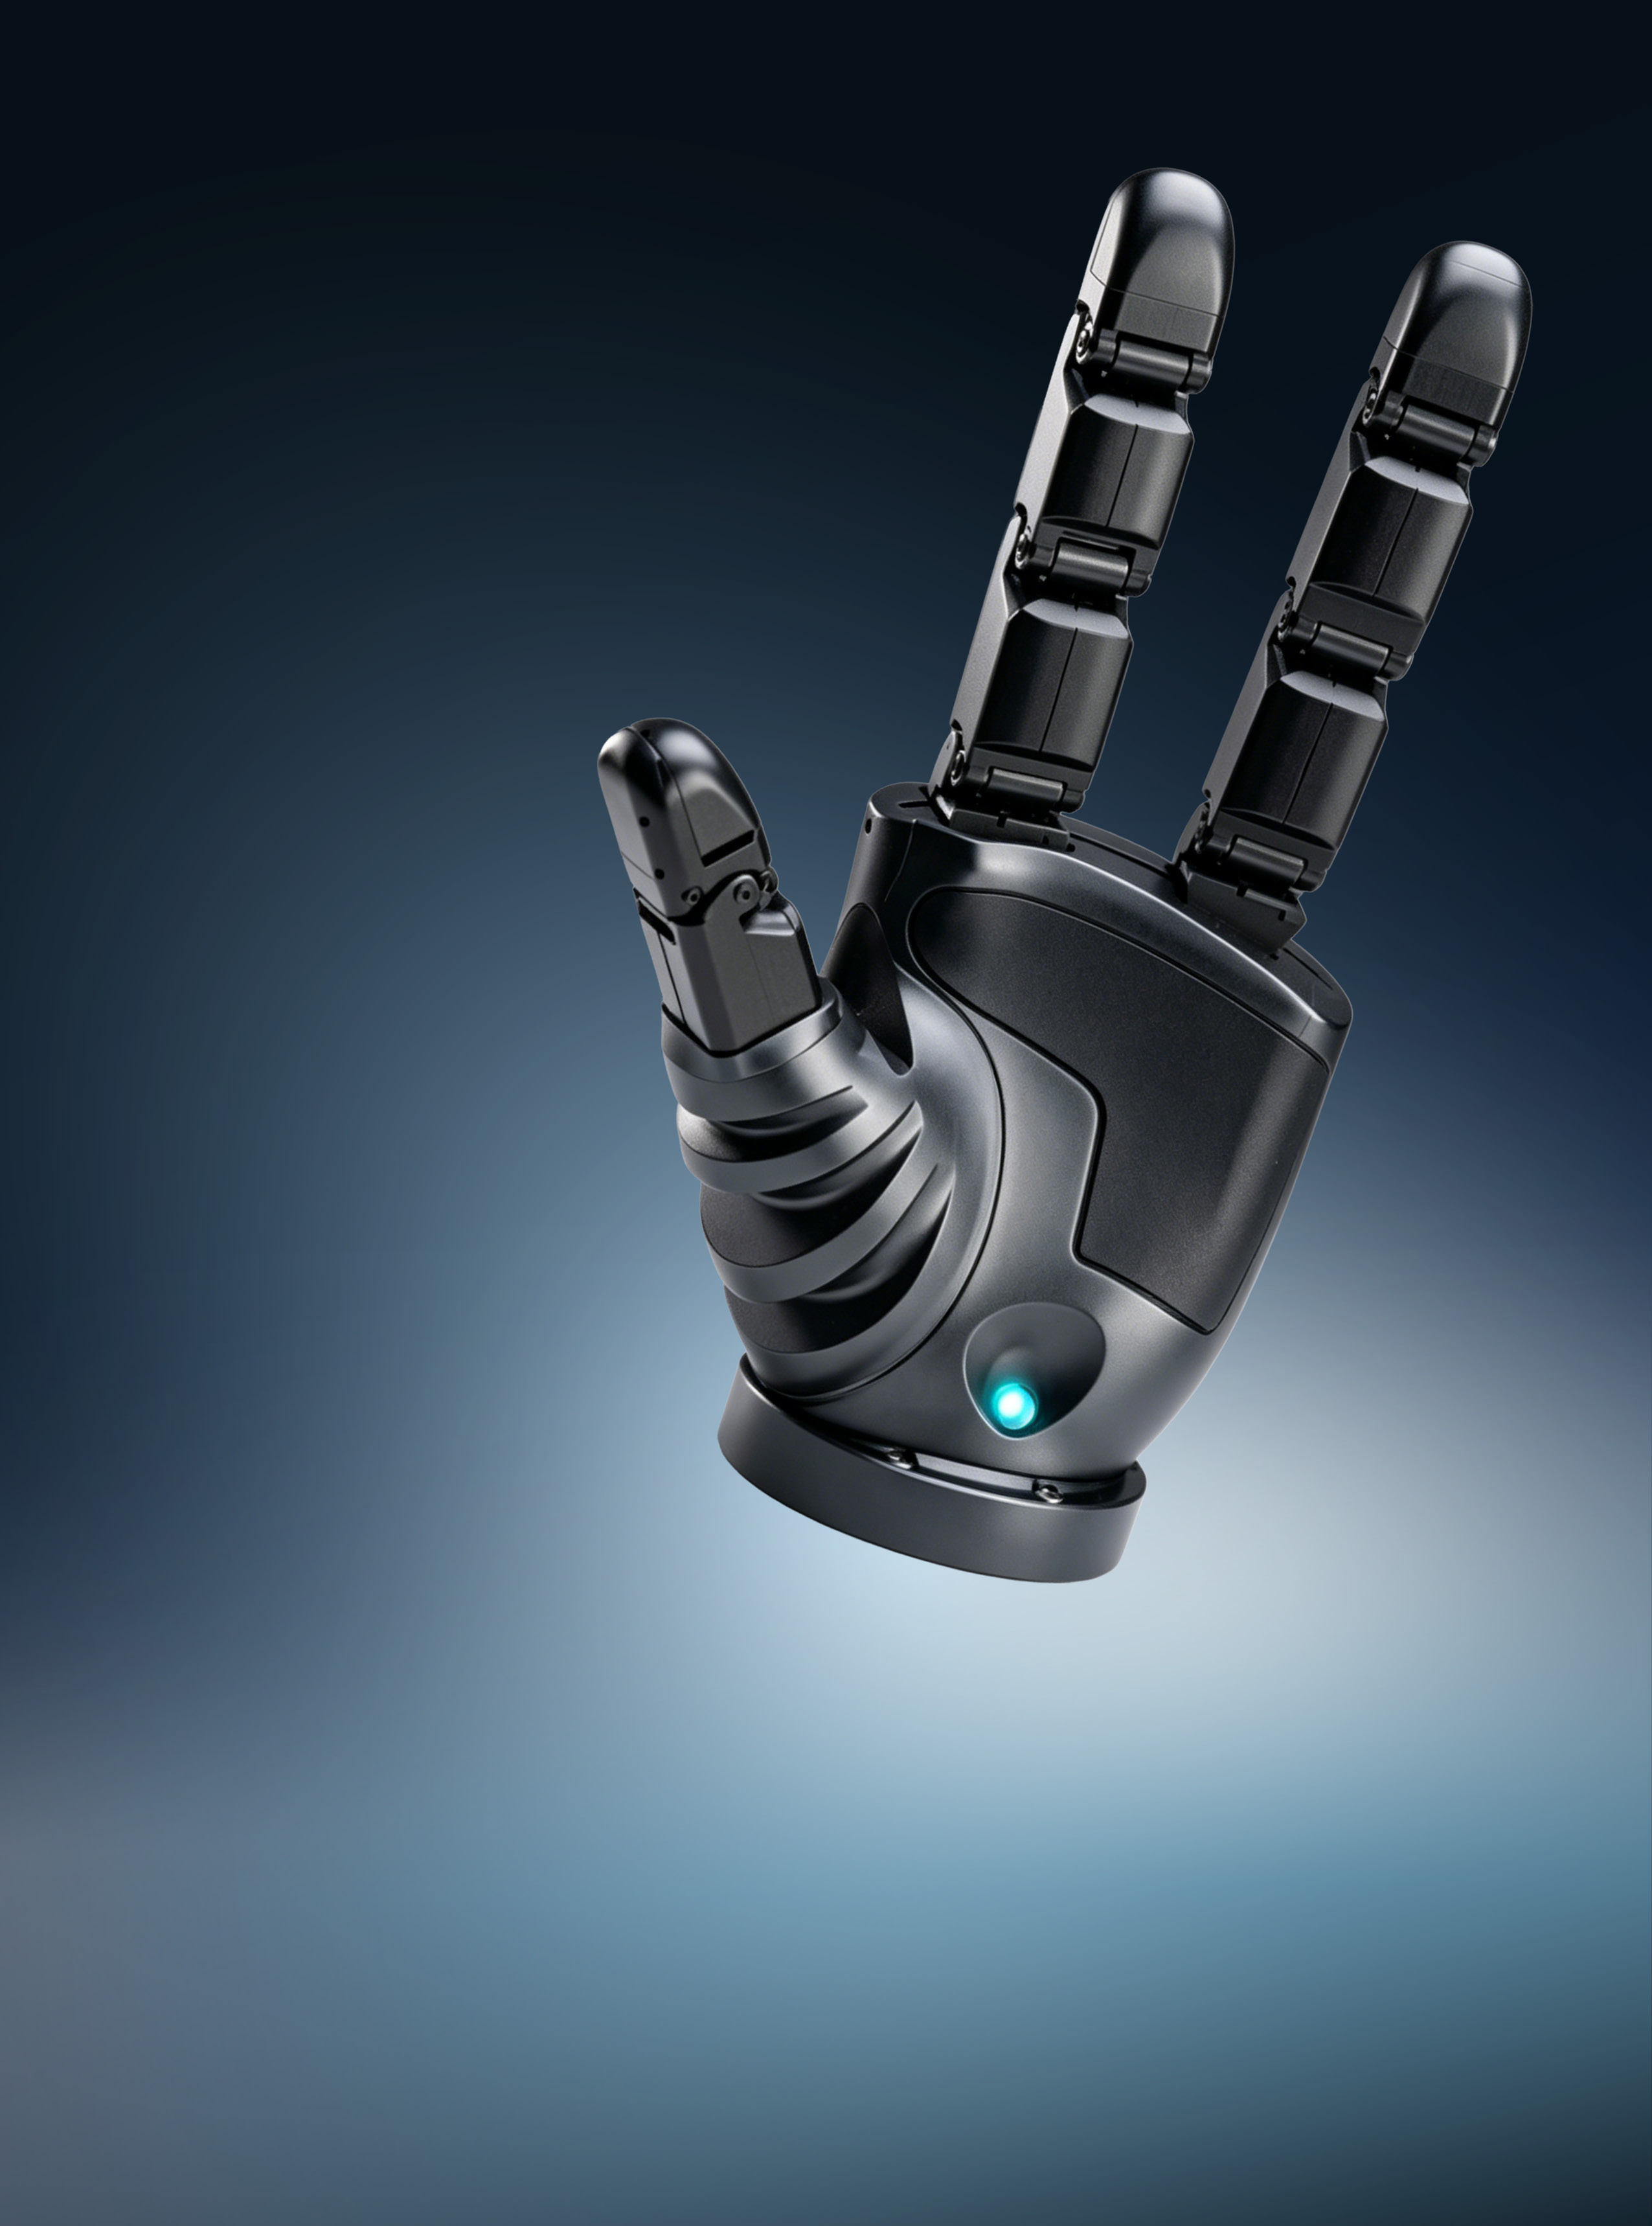
工业制造三指绳驱灵巧手支持 M3–M8 螺丝旋拧,适用于科研验证与轻型装配。
科研教育结合视觉感知、移动平台和灵巧操作执行样品转运、器具抓取等任务。
以上内容用于官网功能与信息架构演示,不代表已交付客户案例。实际项目需完成技术评估与安全验证。