

M1 轮式双臂机器人
全向移动底盘、800 mm 升降机构、双臂操作与多相机感知整合进统一平台,面向工业、科研和服务场景的复合任务。
了解 M1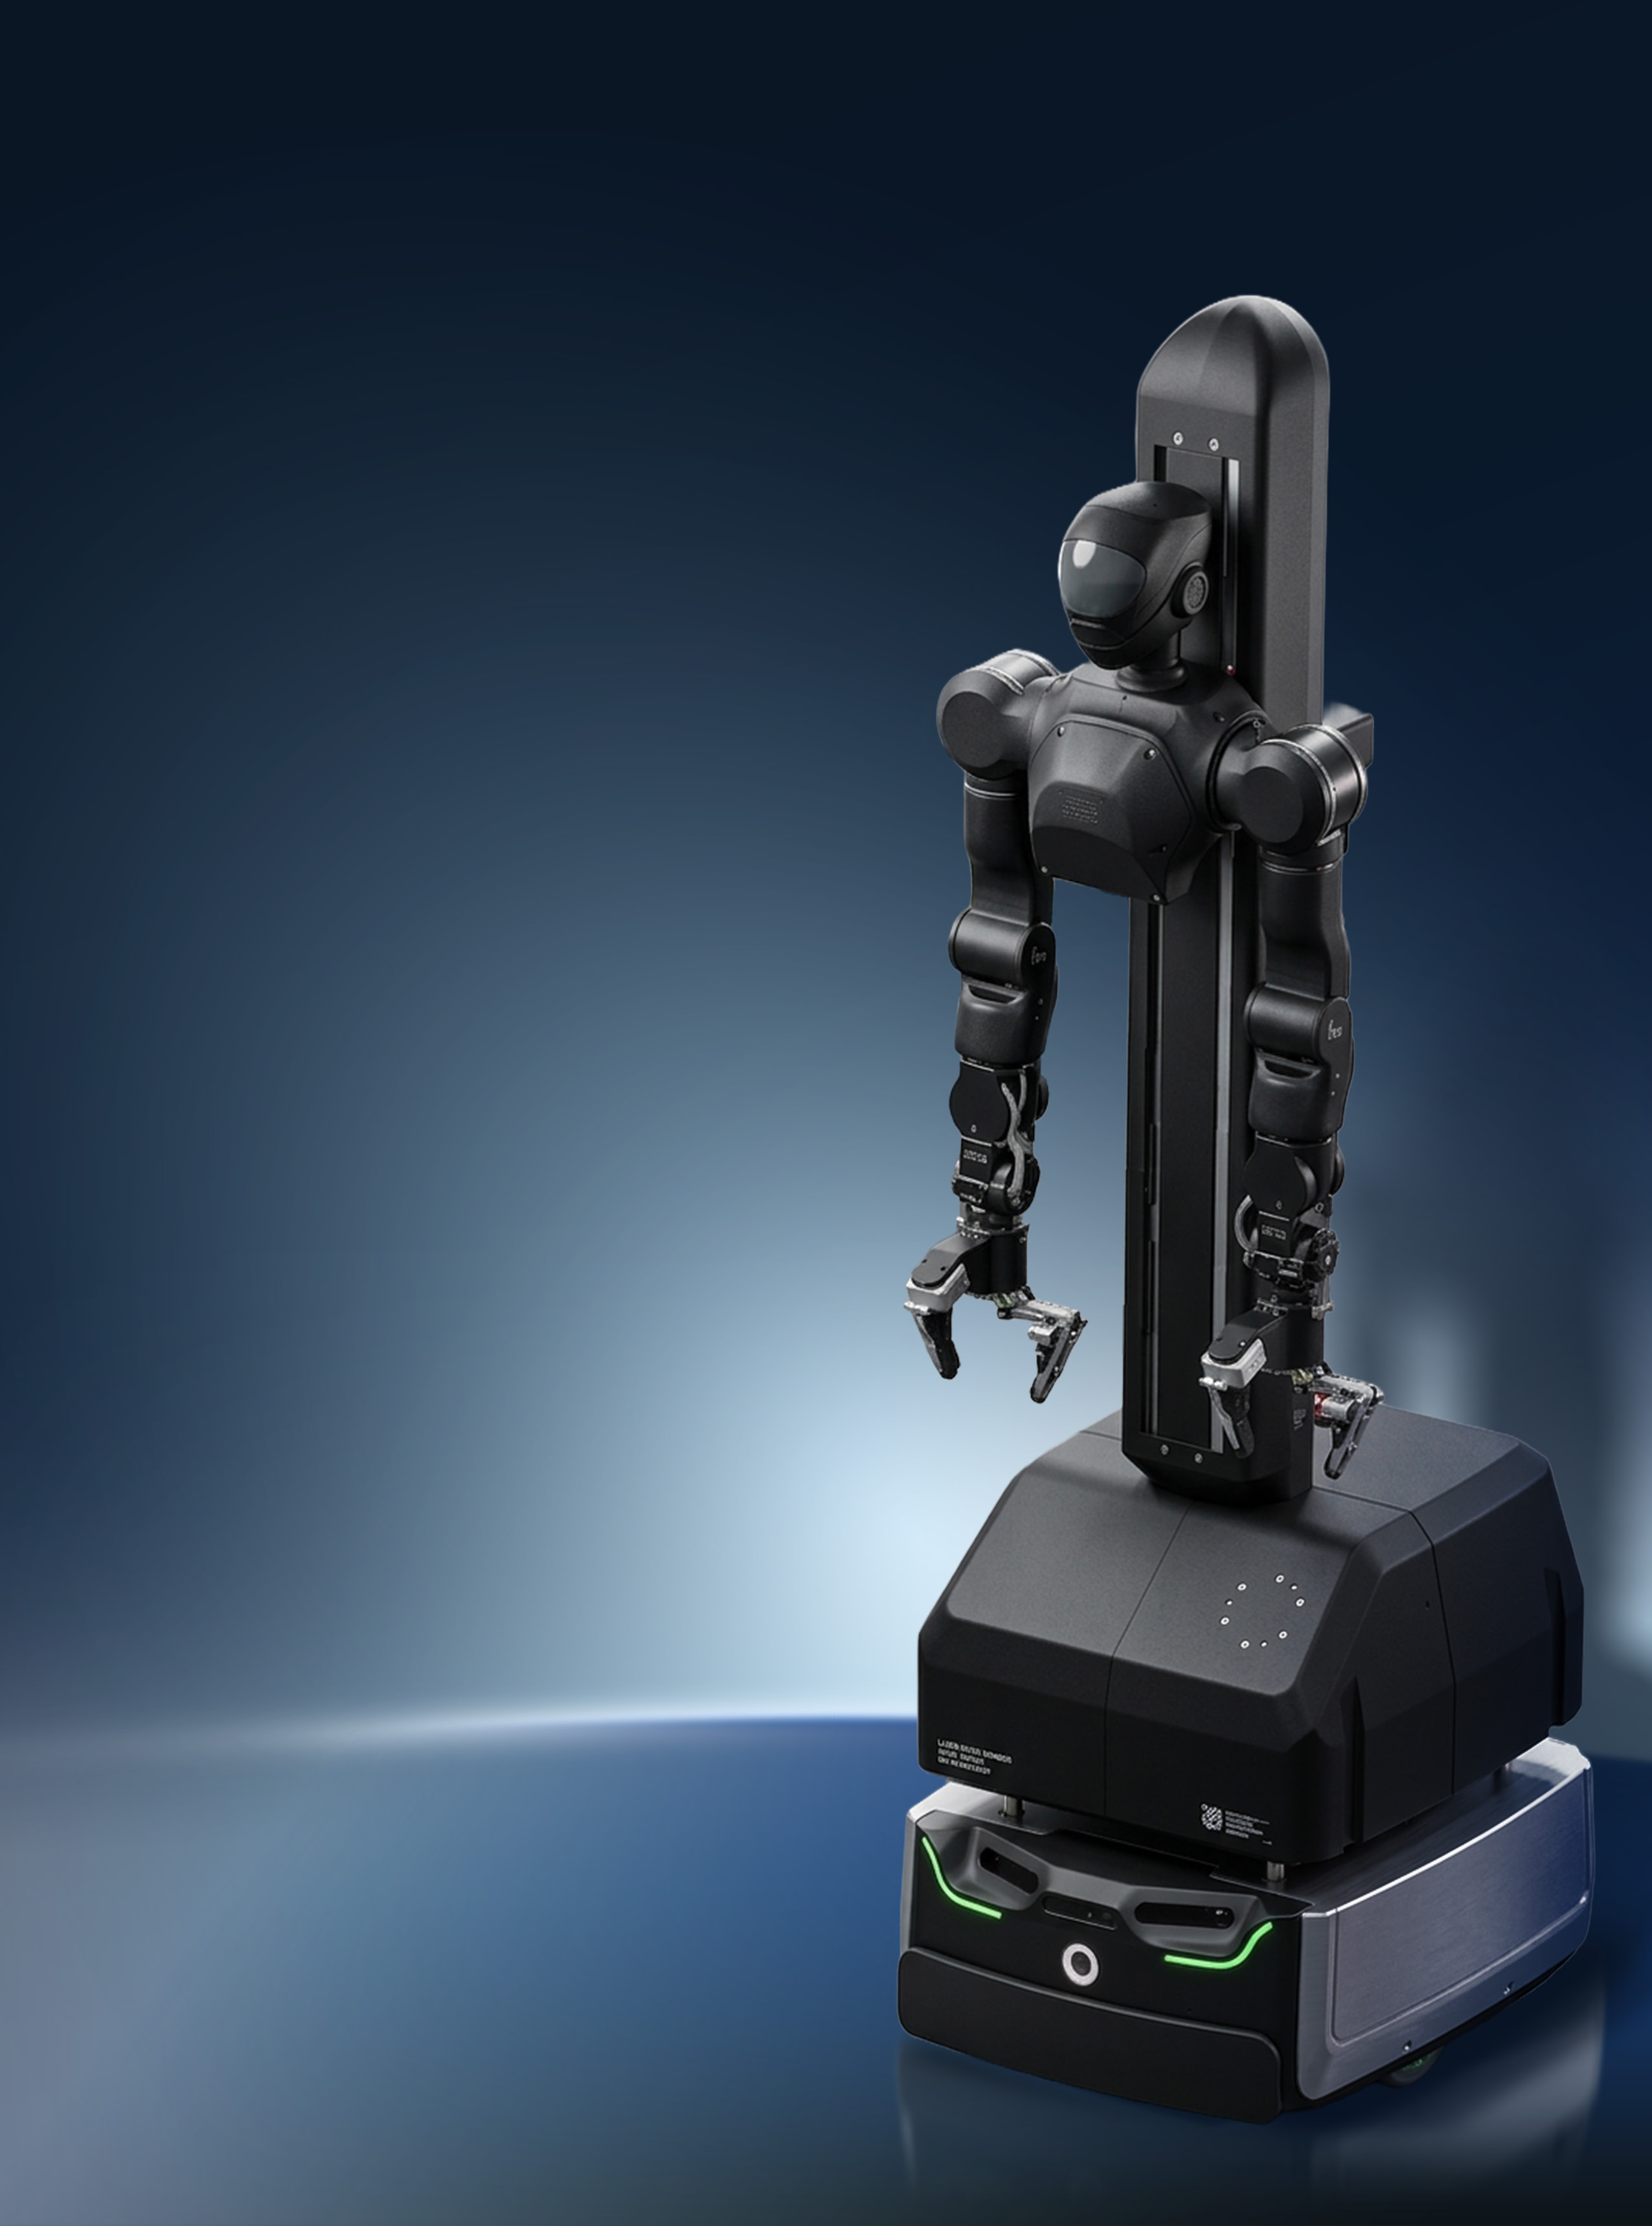
当前产品体系覆盖 M1 轮式双臂机器人与三类灵巧手,共四个产品方向。
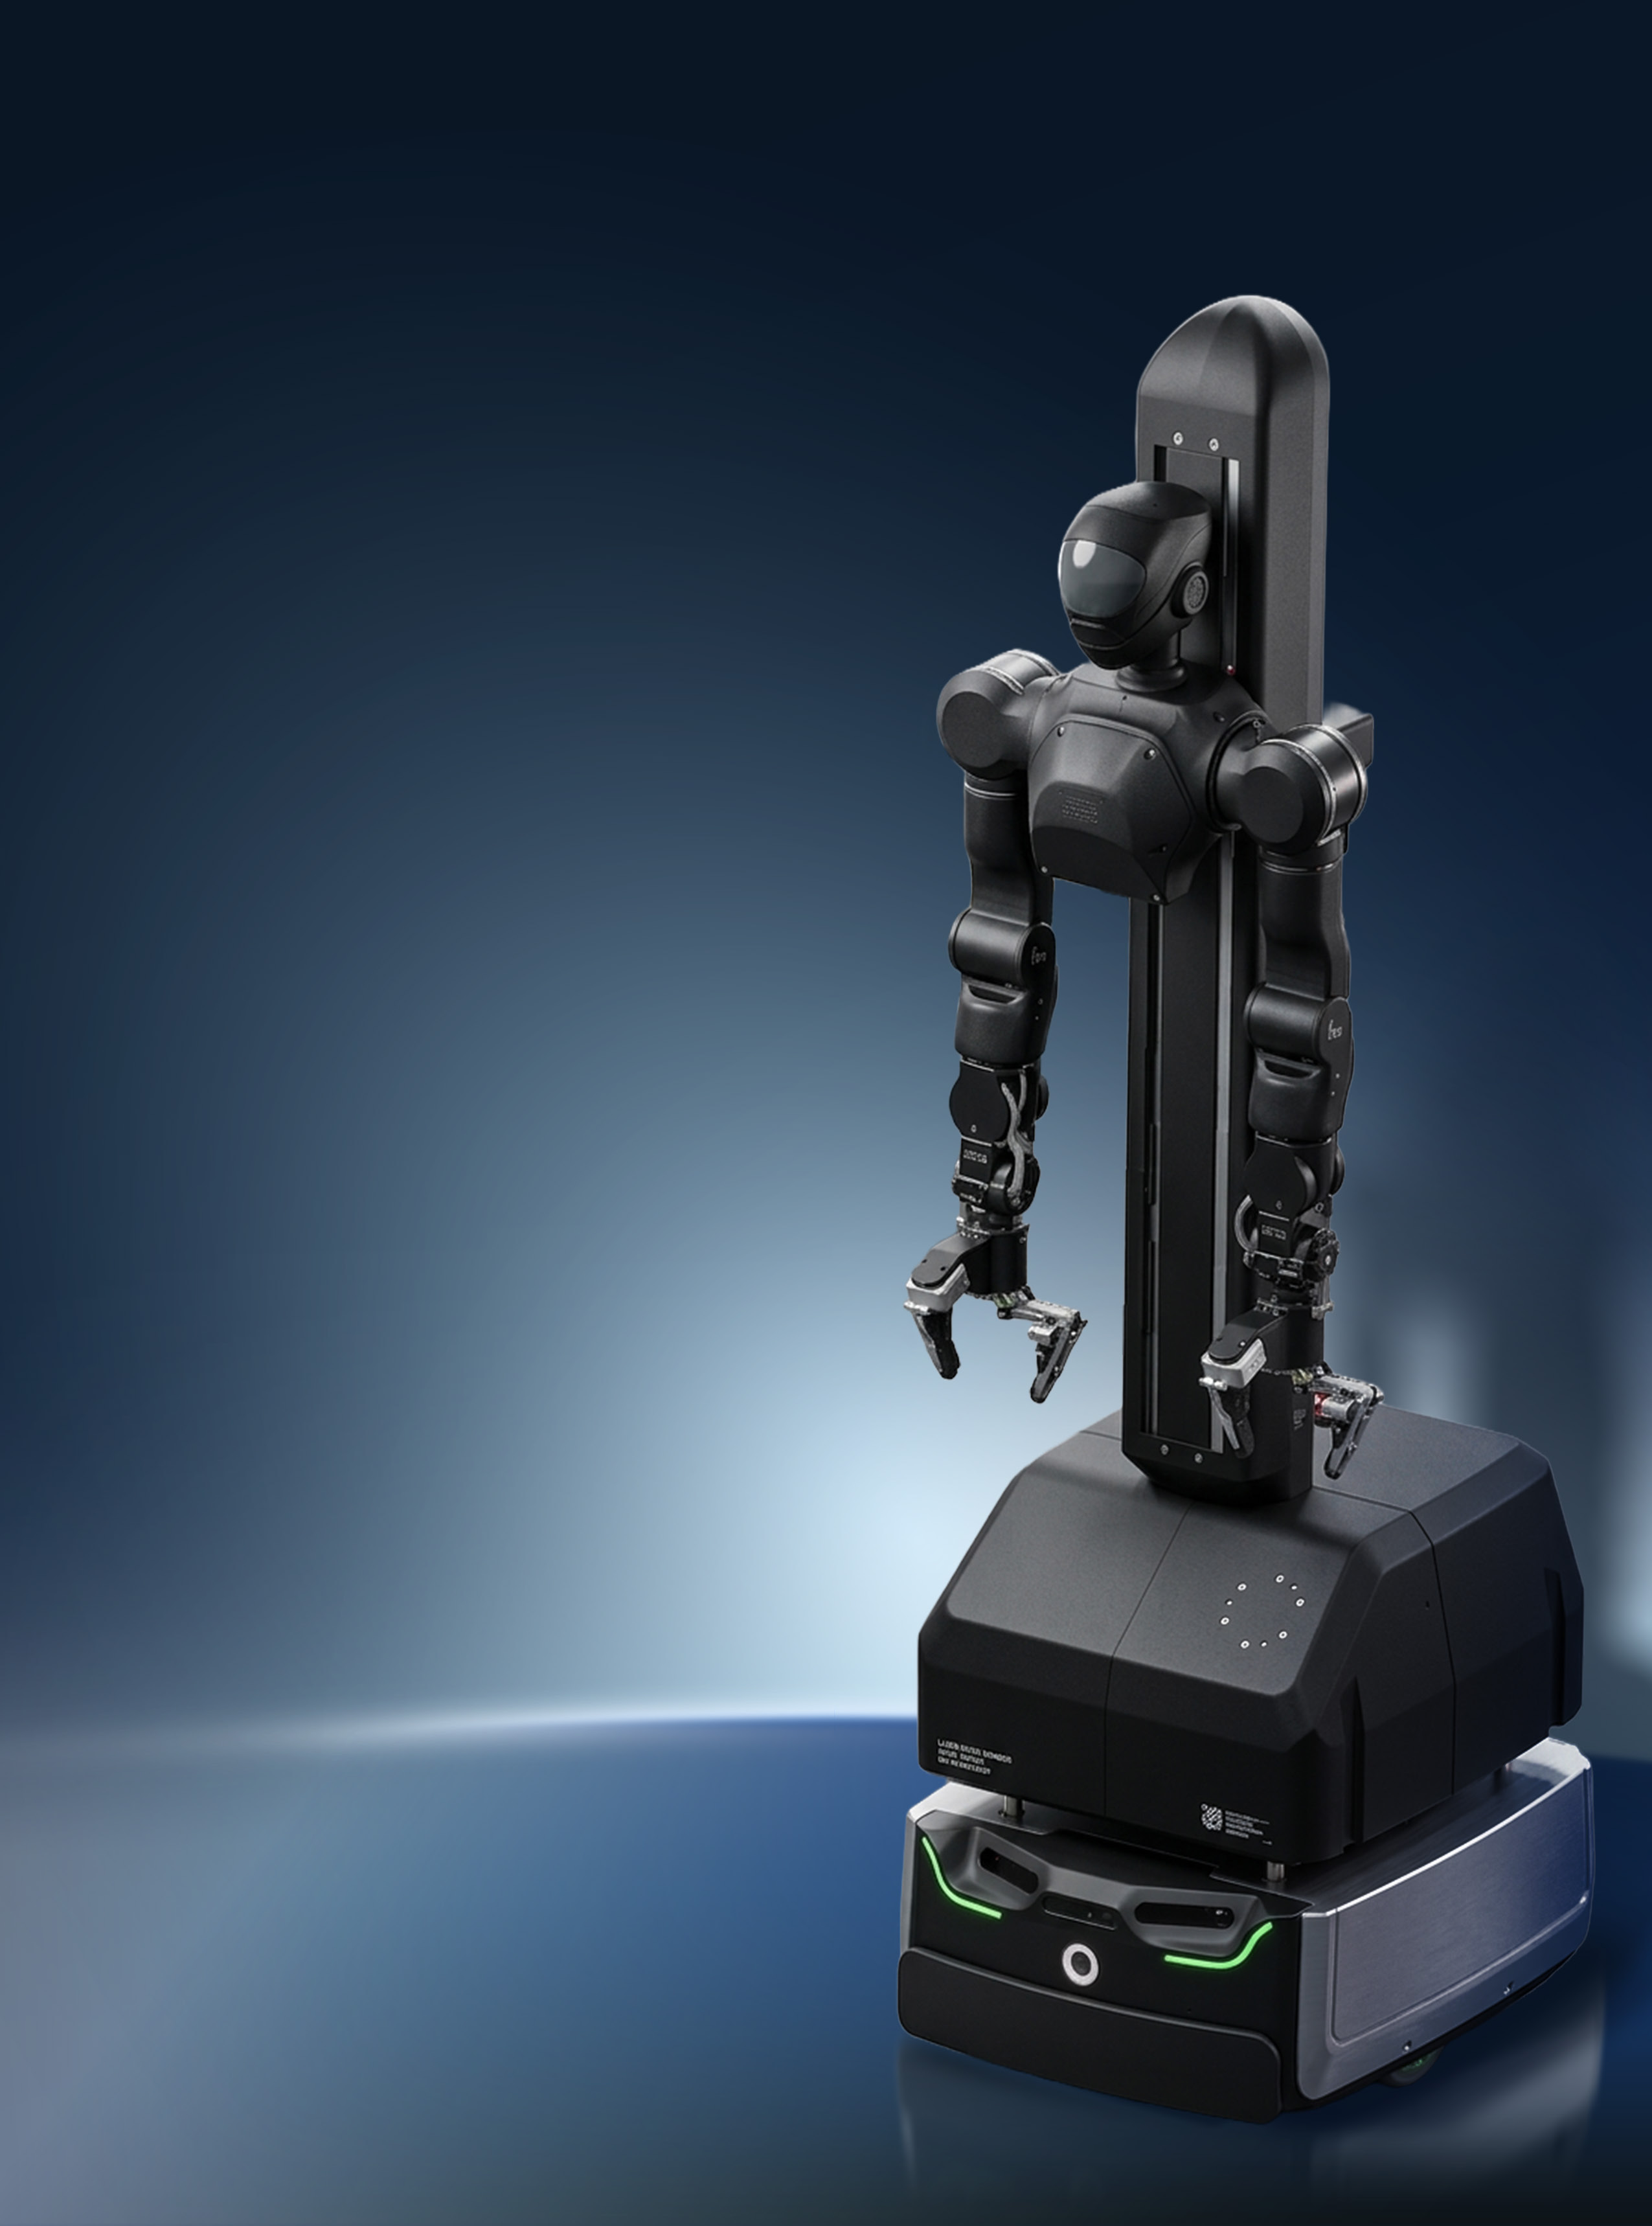 人形机器人
全向移动底盘、800 mm 升降机构、双臂操作与多相机感知整合进统一平台,面向工业、科研和服务场景的复合任务。
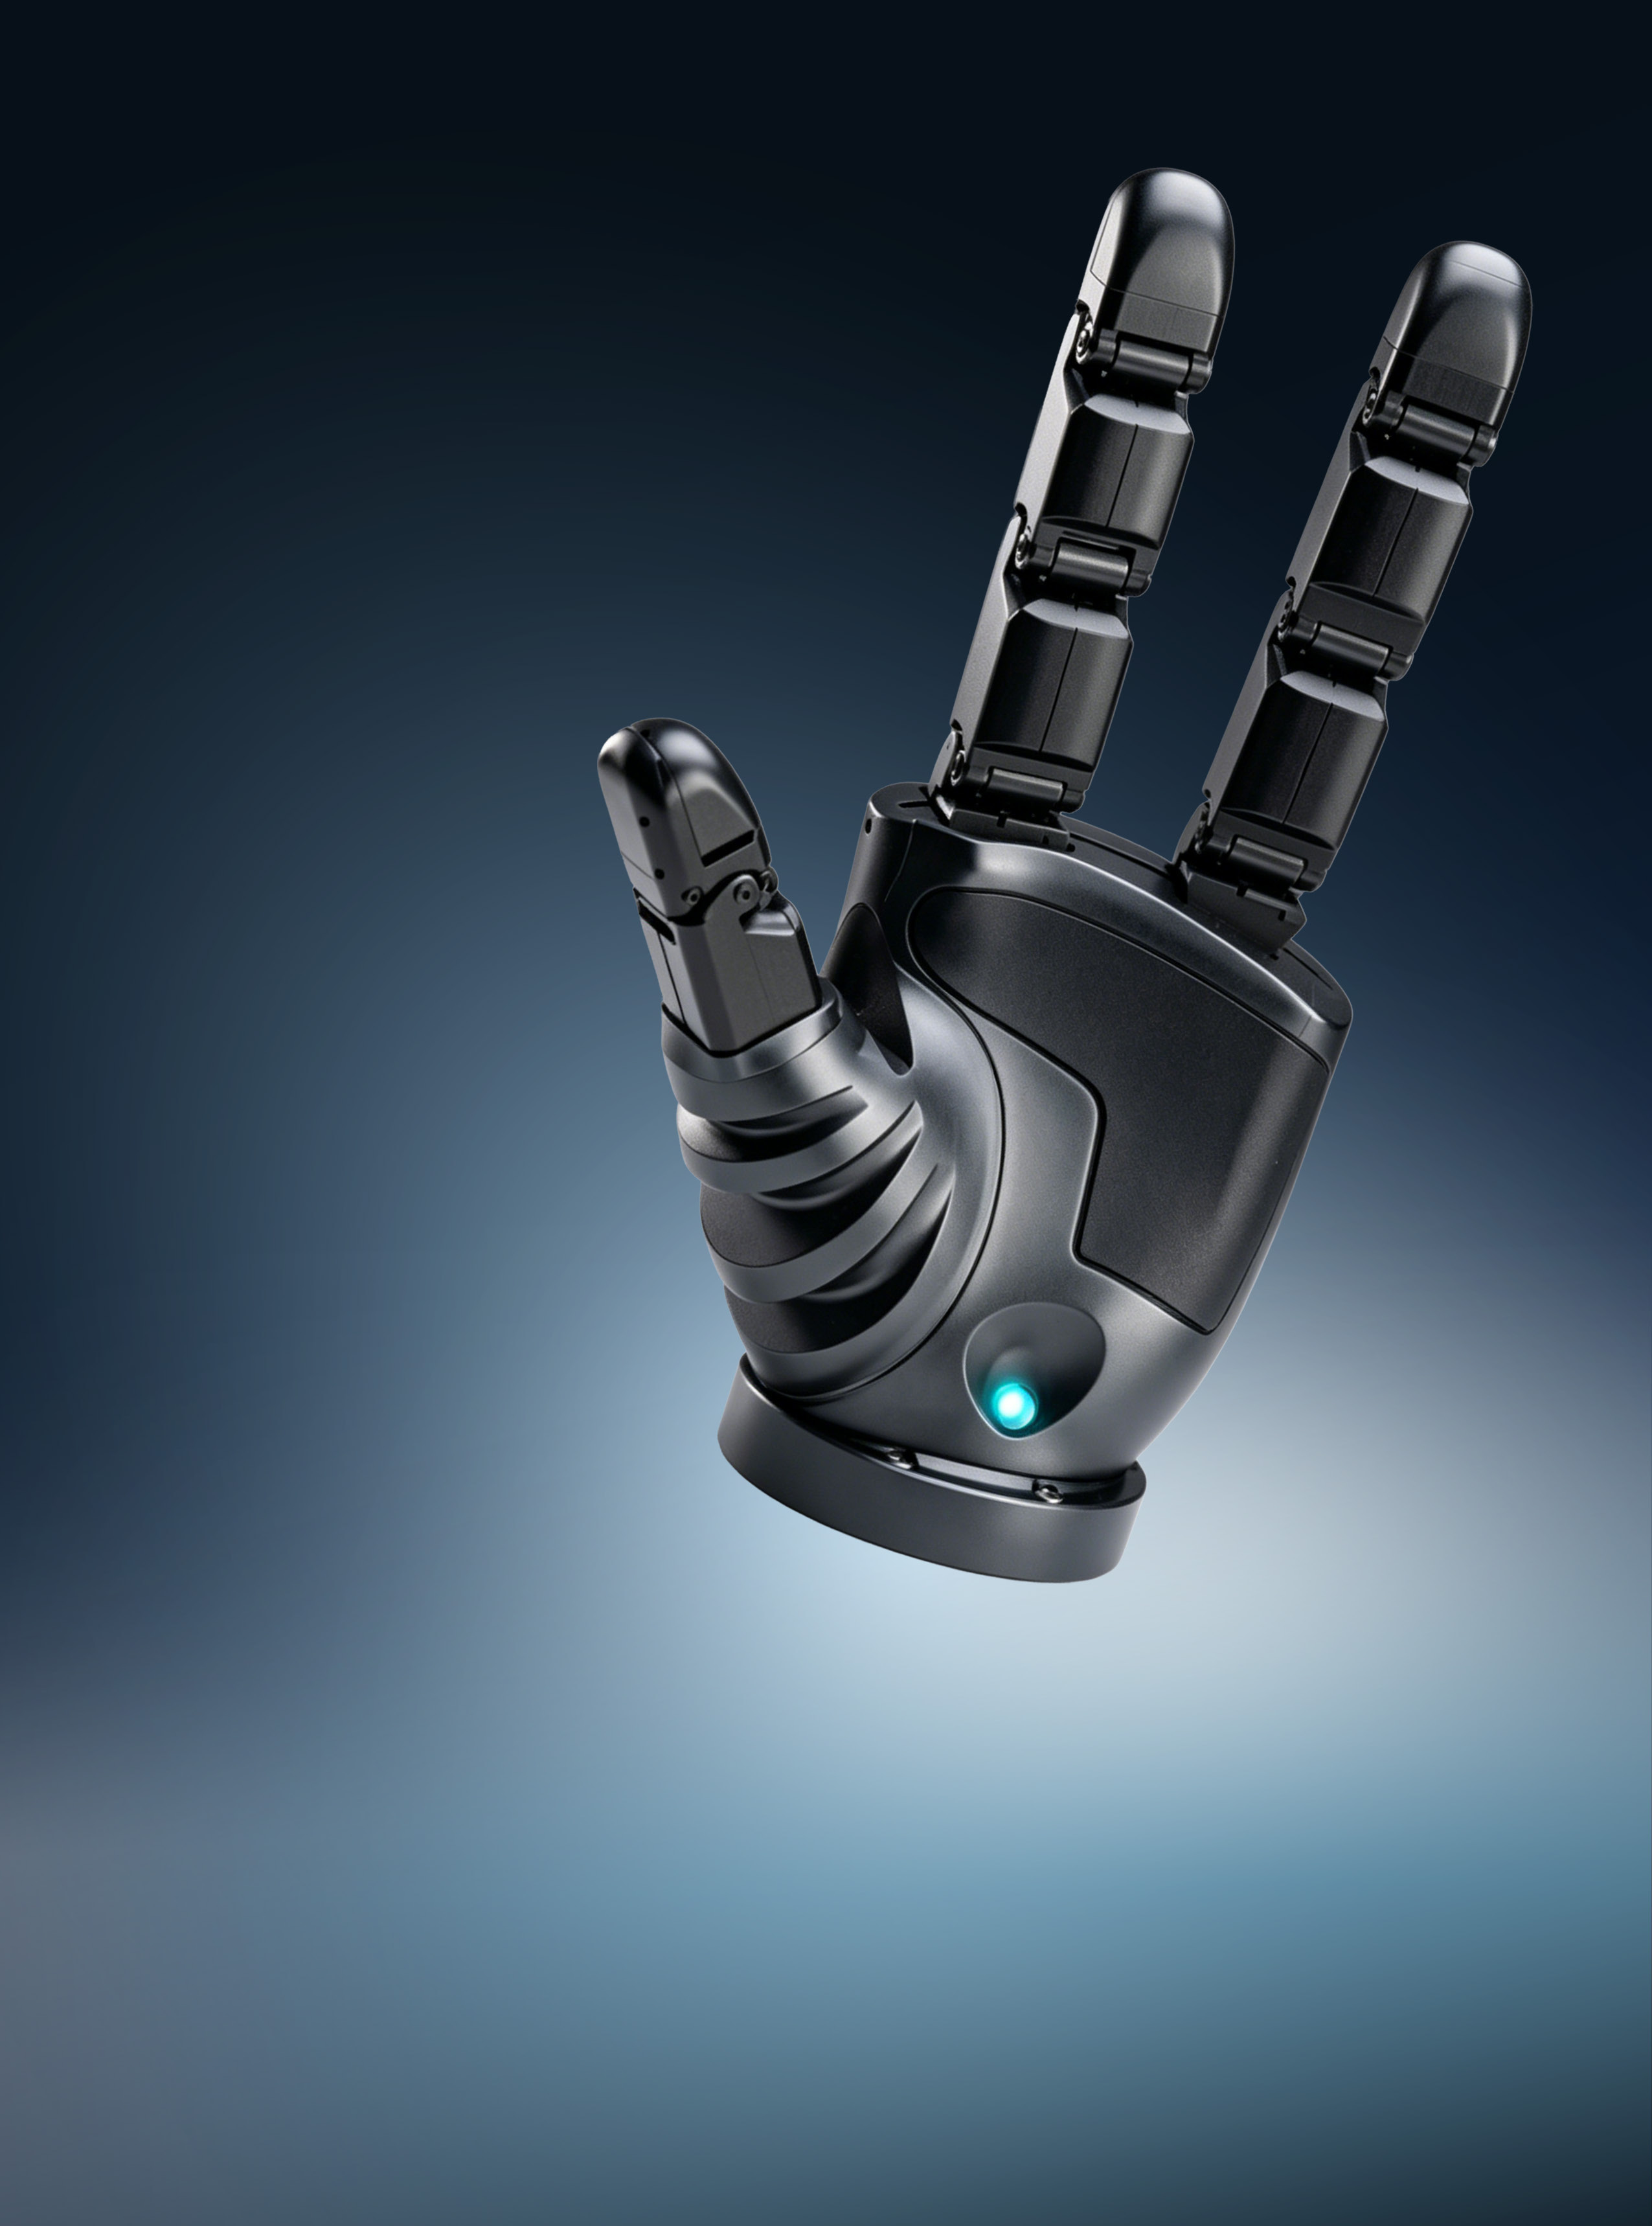 灵巧手
12 自由度配合三层力控闭环,在紧凑机身内实现精密捏取、平面夹持、对掌抓取、侧向夹持与精密插装。
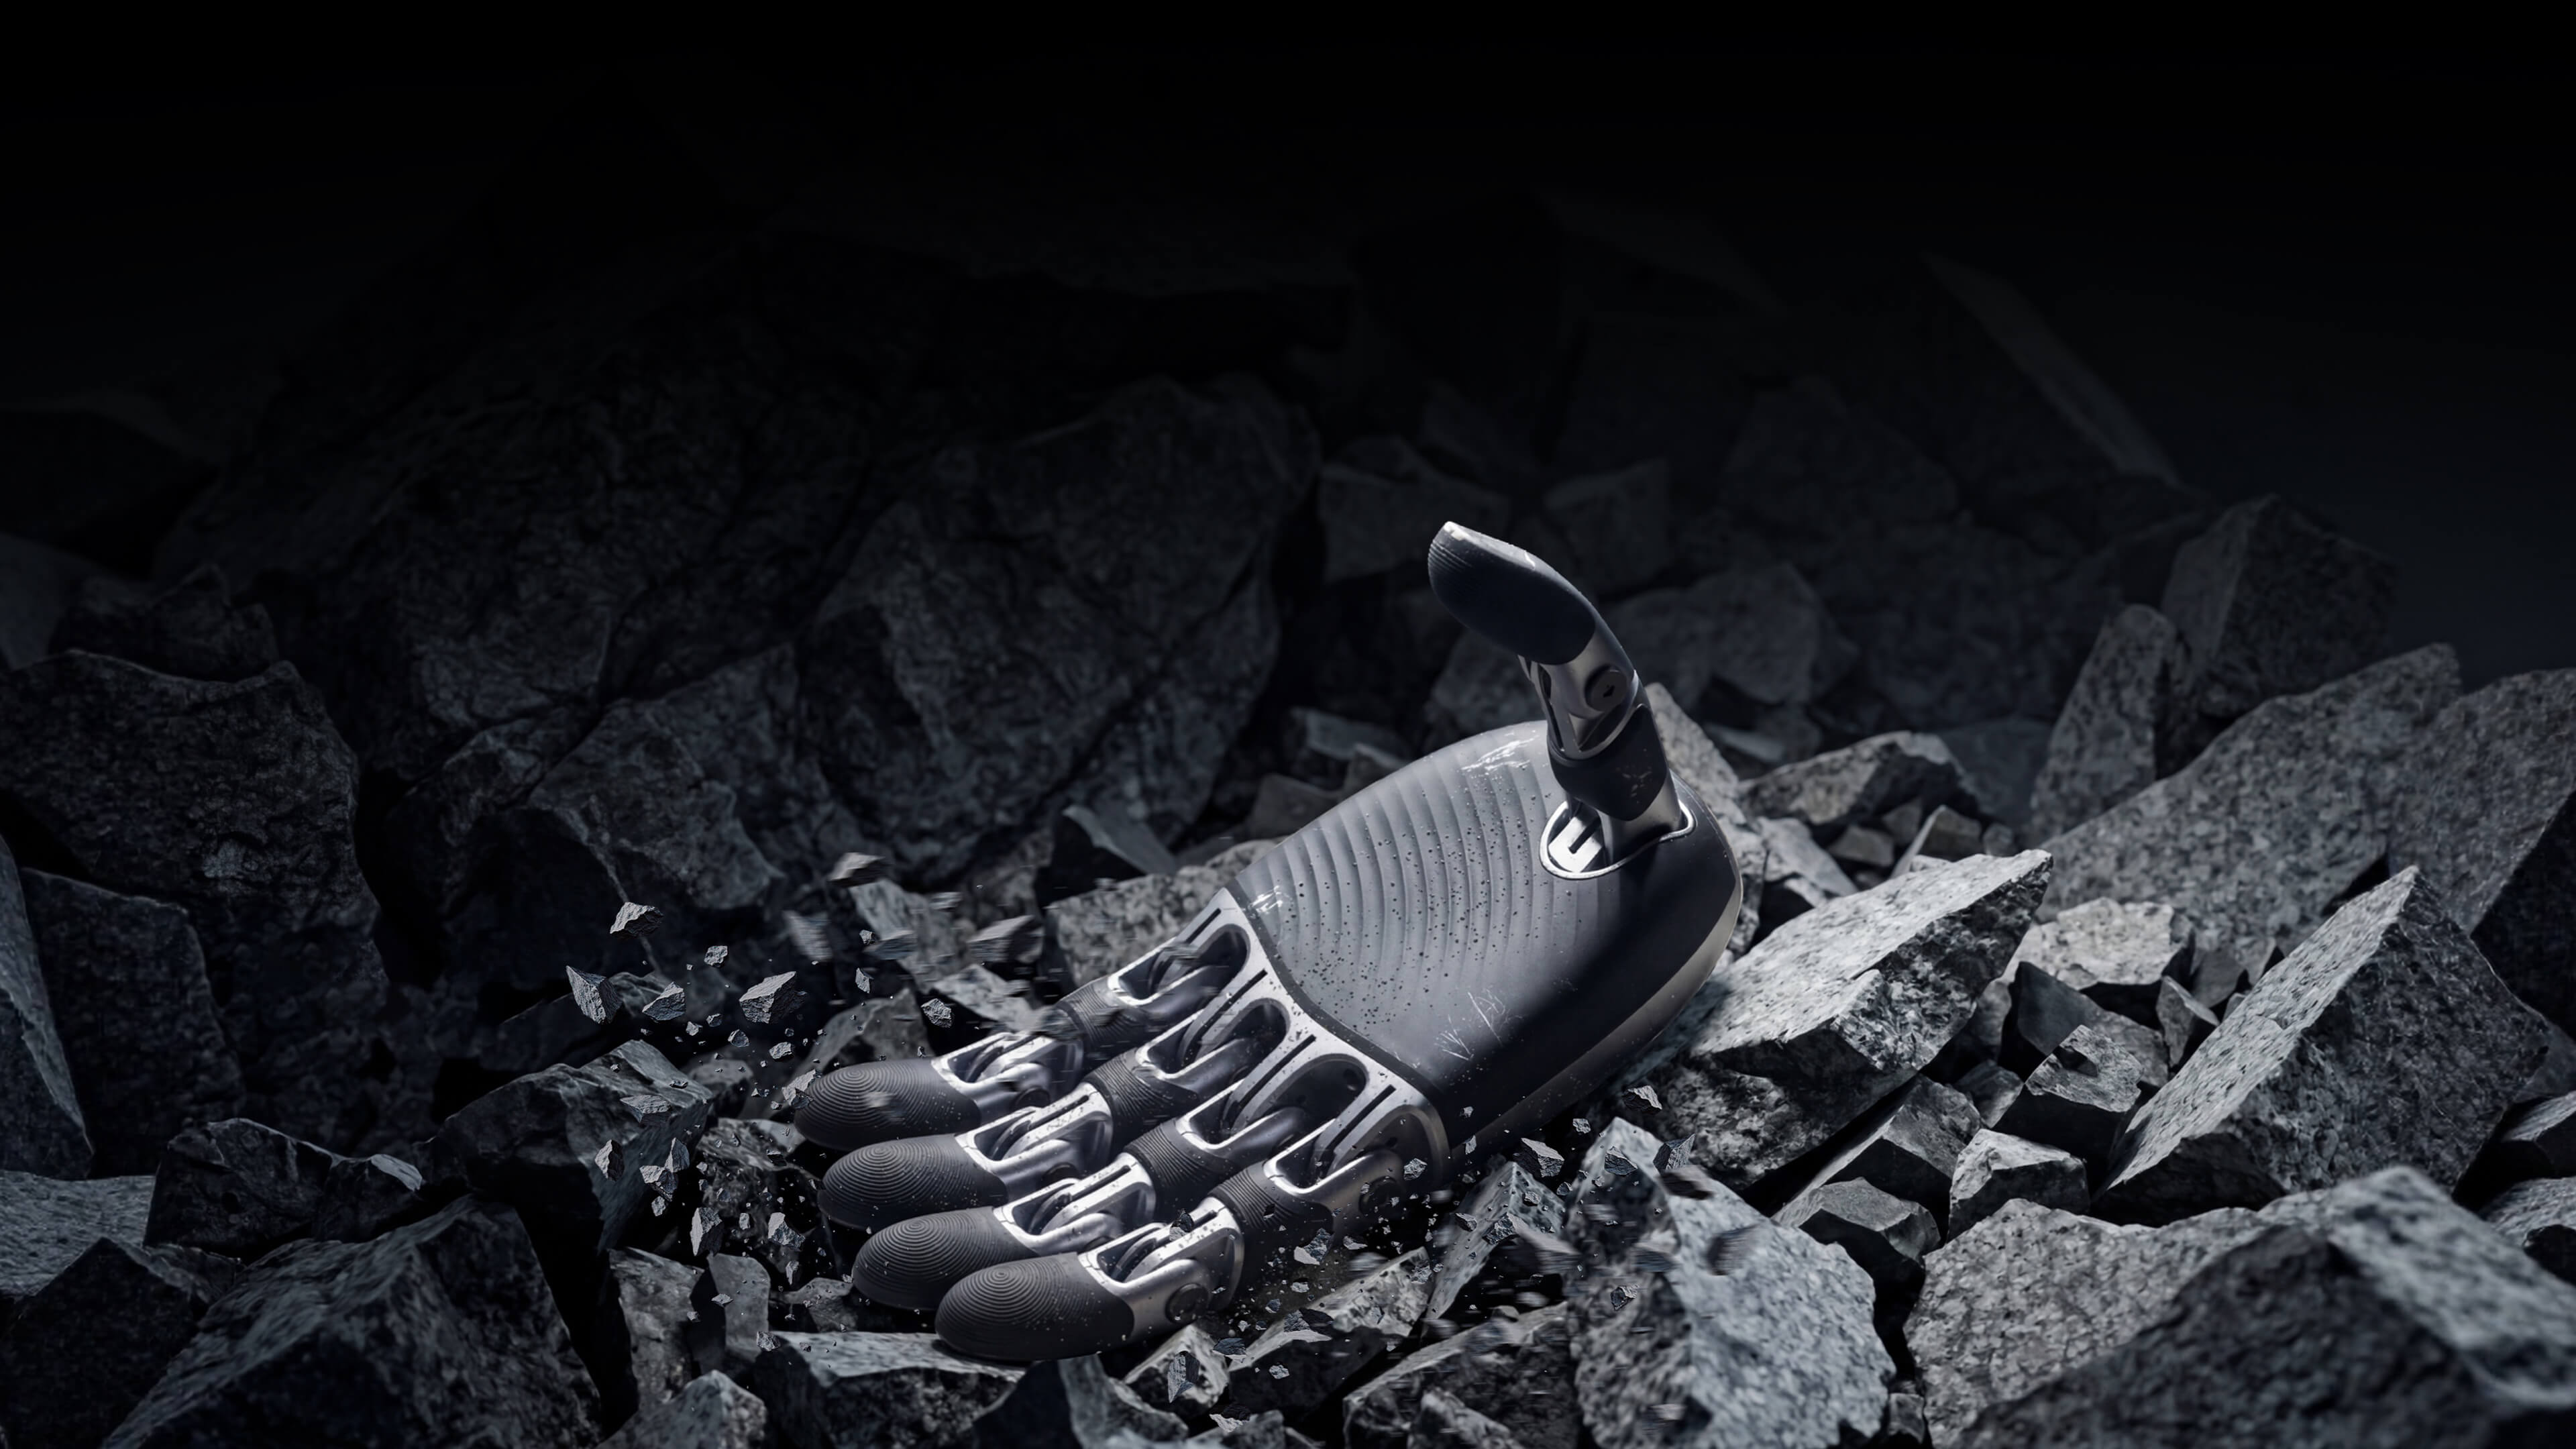 灵巧手
四根平行抓取指与一根对向拇指构成仿生工作区,围绕二十自由度、多模态触觉与实时软件接口构建。
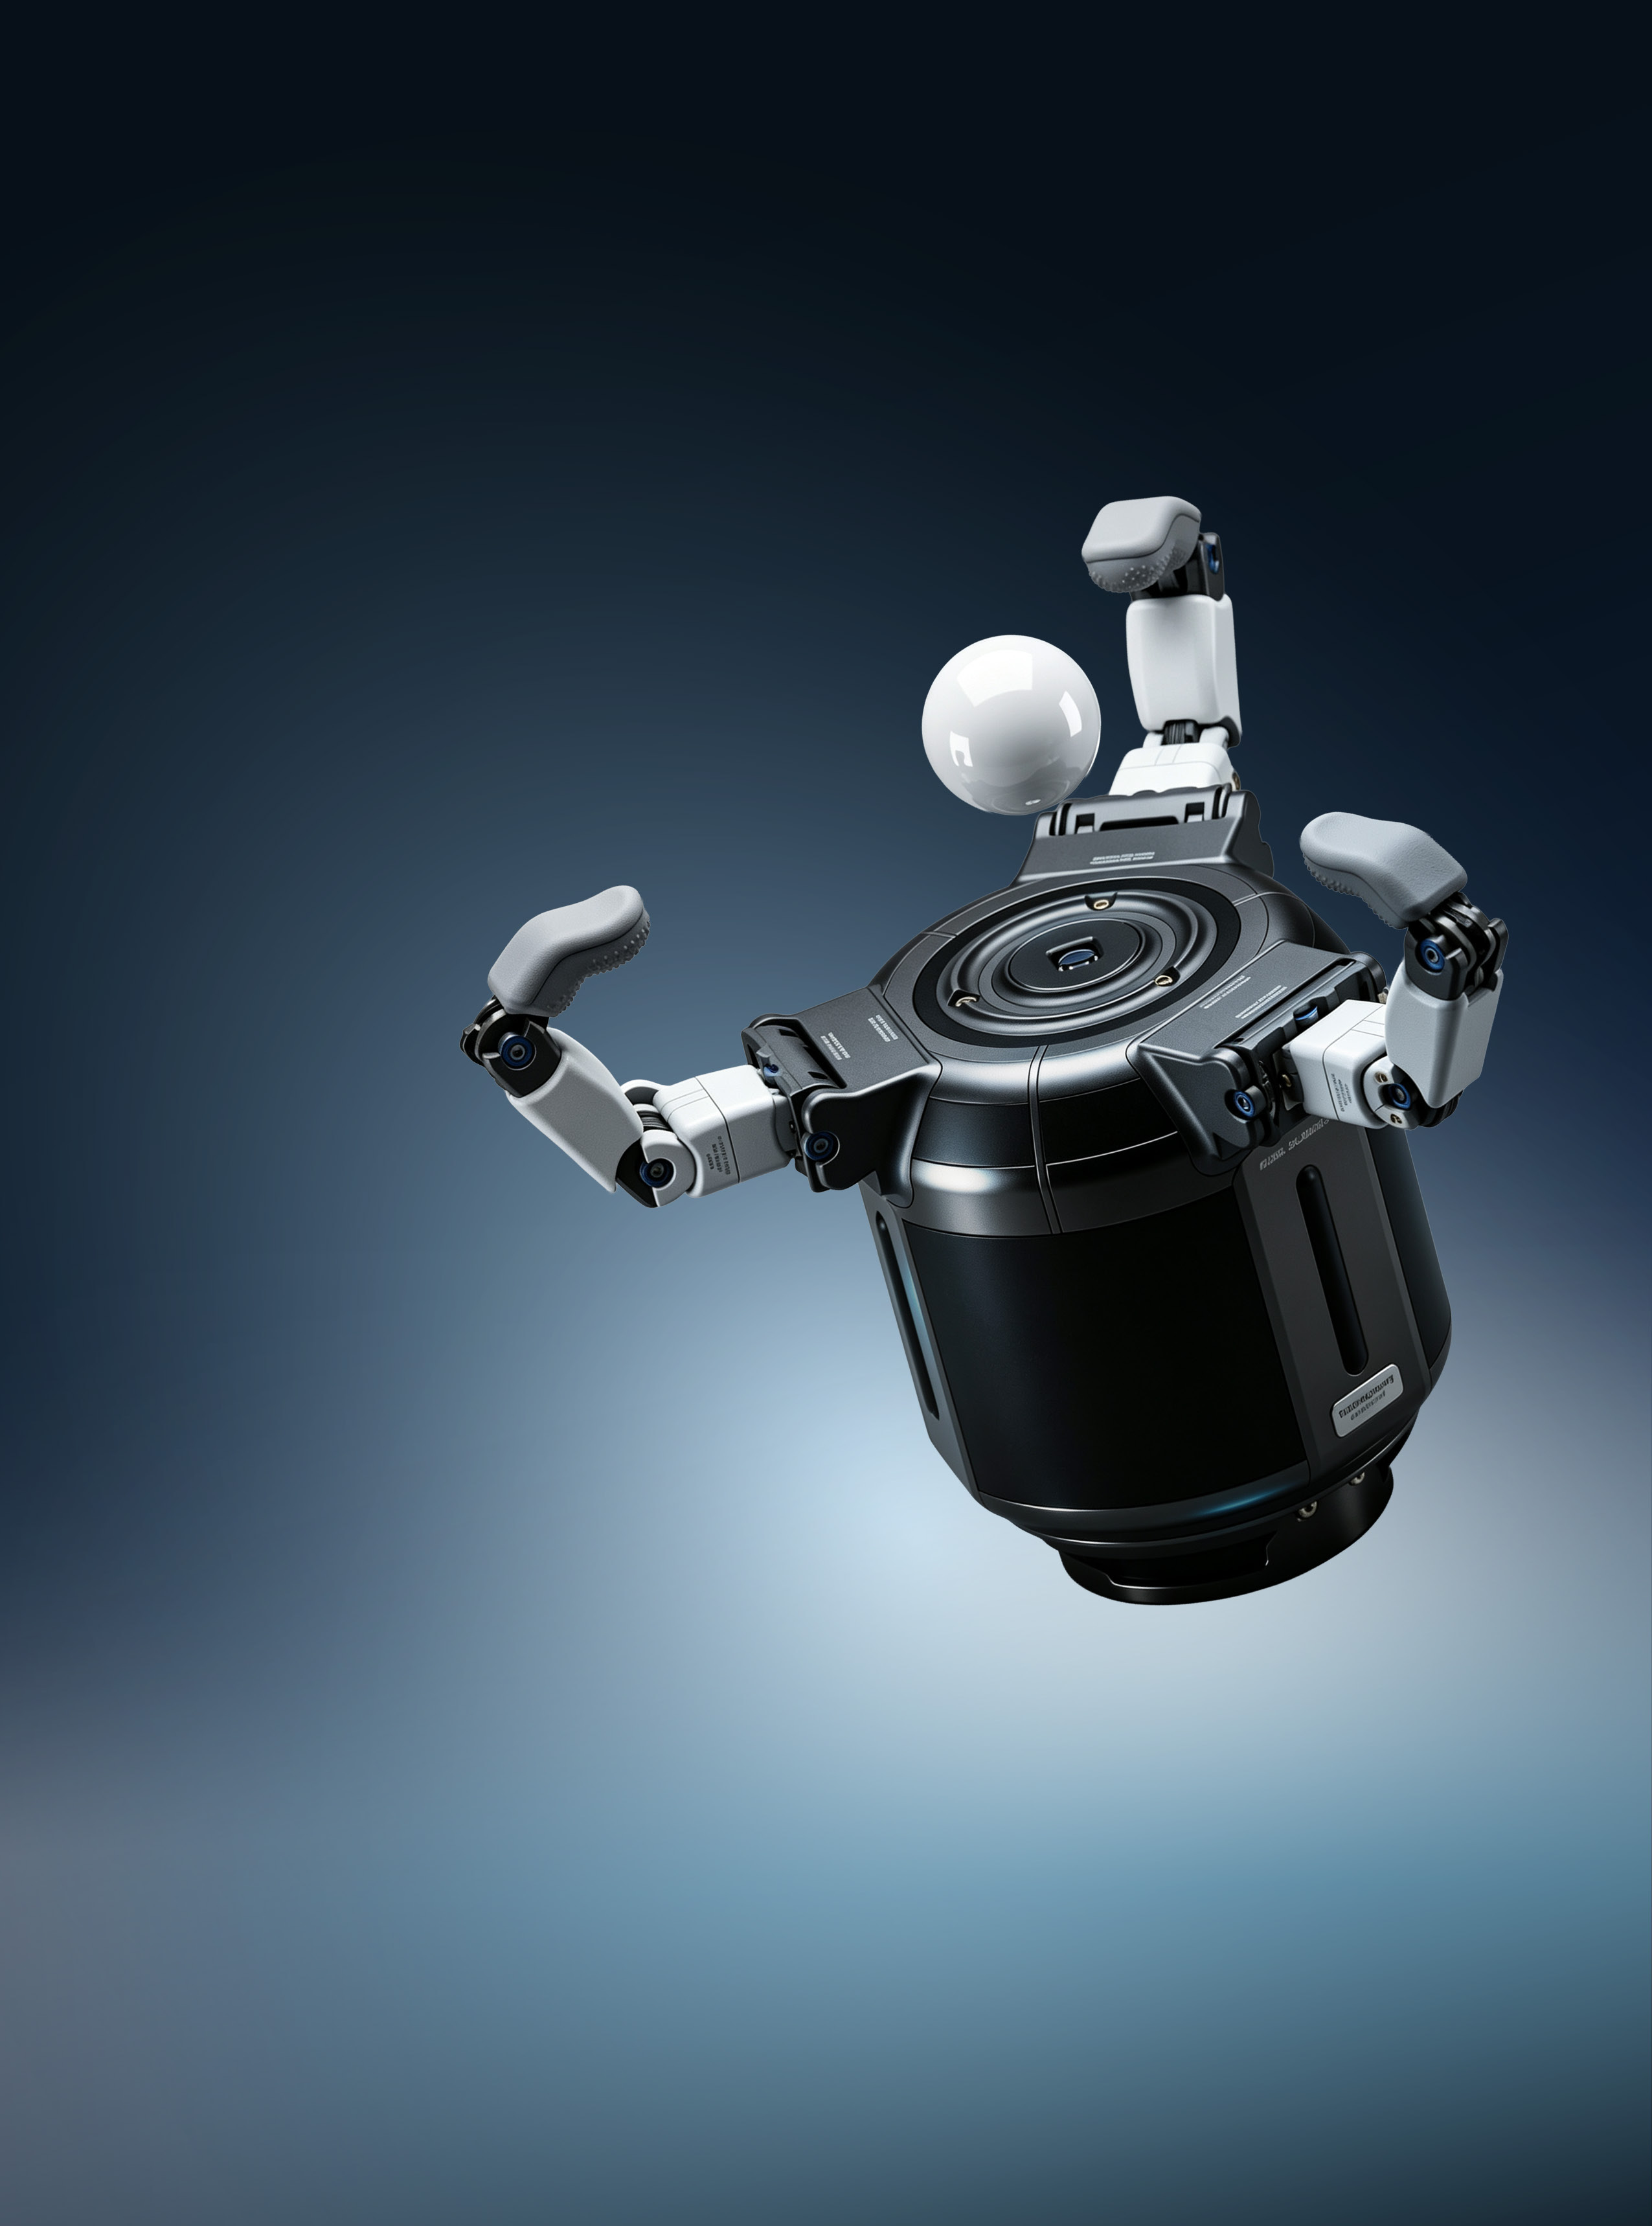 灵巧手
三指对称 120° 布局,每指三关节四自由度,通过绳驱结构兼顾多自由度运动与柔性抓取。
先根据自由度、力控能力与任务方向确定产品,再进入详情页查看完整规格。
| 产品 | 自由度 | 力控分辨率 | 重量 | 定位 / 抓取特征 |
|---|---|---|---|---|
| 三指全驱力控灵巧手 | 12 DOF | ≤0.1 N | ≤500 g | 0.5–50 N |
| 五指全驱力控灵巧手 | 20 DOF | ≤0.1 N | — | 0.5–50 N |
| 三指绳驱灵巧手 | 12 DOF | — | ≤950 g | ±0.5 mm |